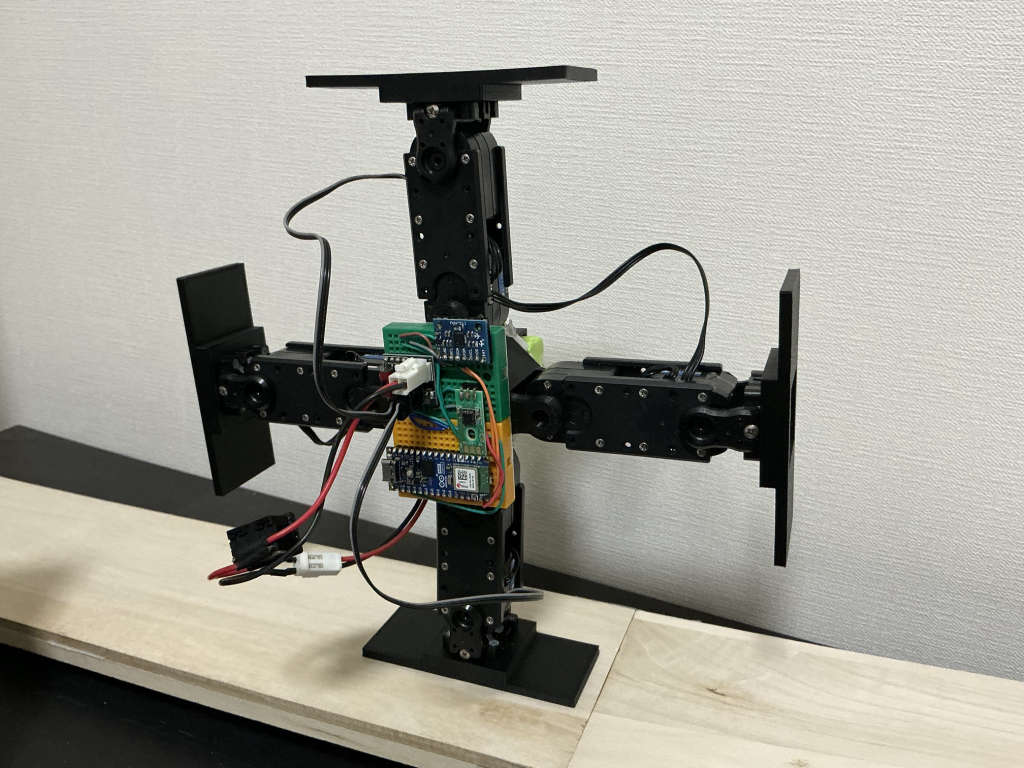
転がって歩く4足ロボット ― 自分を直し、地面を感じて歩く
開発中
© CC BY 4+
73
4本の脚が90°ずつずれて回り、転がるように歩く4足ロボット。自分の動きからずれを直して精度を上げ、体のIMU1つで地面の傾きを感じて、坂に合わせて歩き方を変えます。
- 動画
-
- 開発素材
-
API
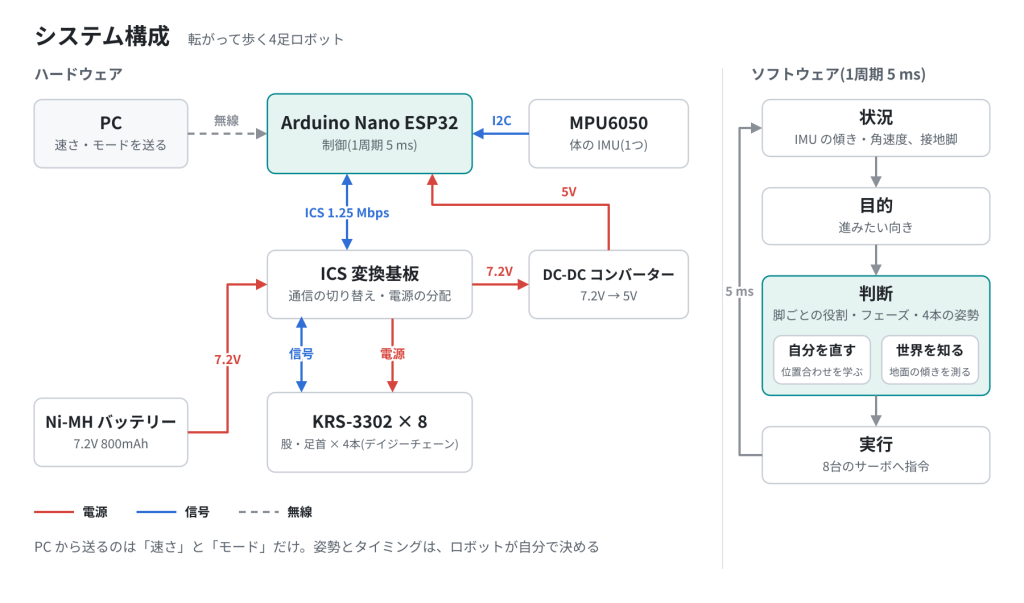
- システム構成
-
- ストーリー
-
- メンバー
-
-
- りょう @ryokkekke
-
-
- 関連イベント
-
-
 Physical AI チャレンジ Sponsored by Arduino2026-09-16 開催
-
- 同じニオイがする作品
-
-
 データグローブとロボットハンド
-
 opniz
-
 ヒボたん ver.4 〜 移動式植物栽培ロボット 〜
-
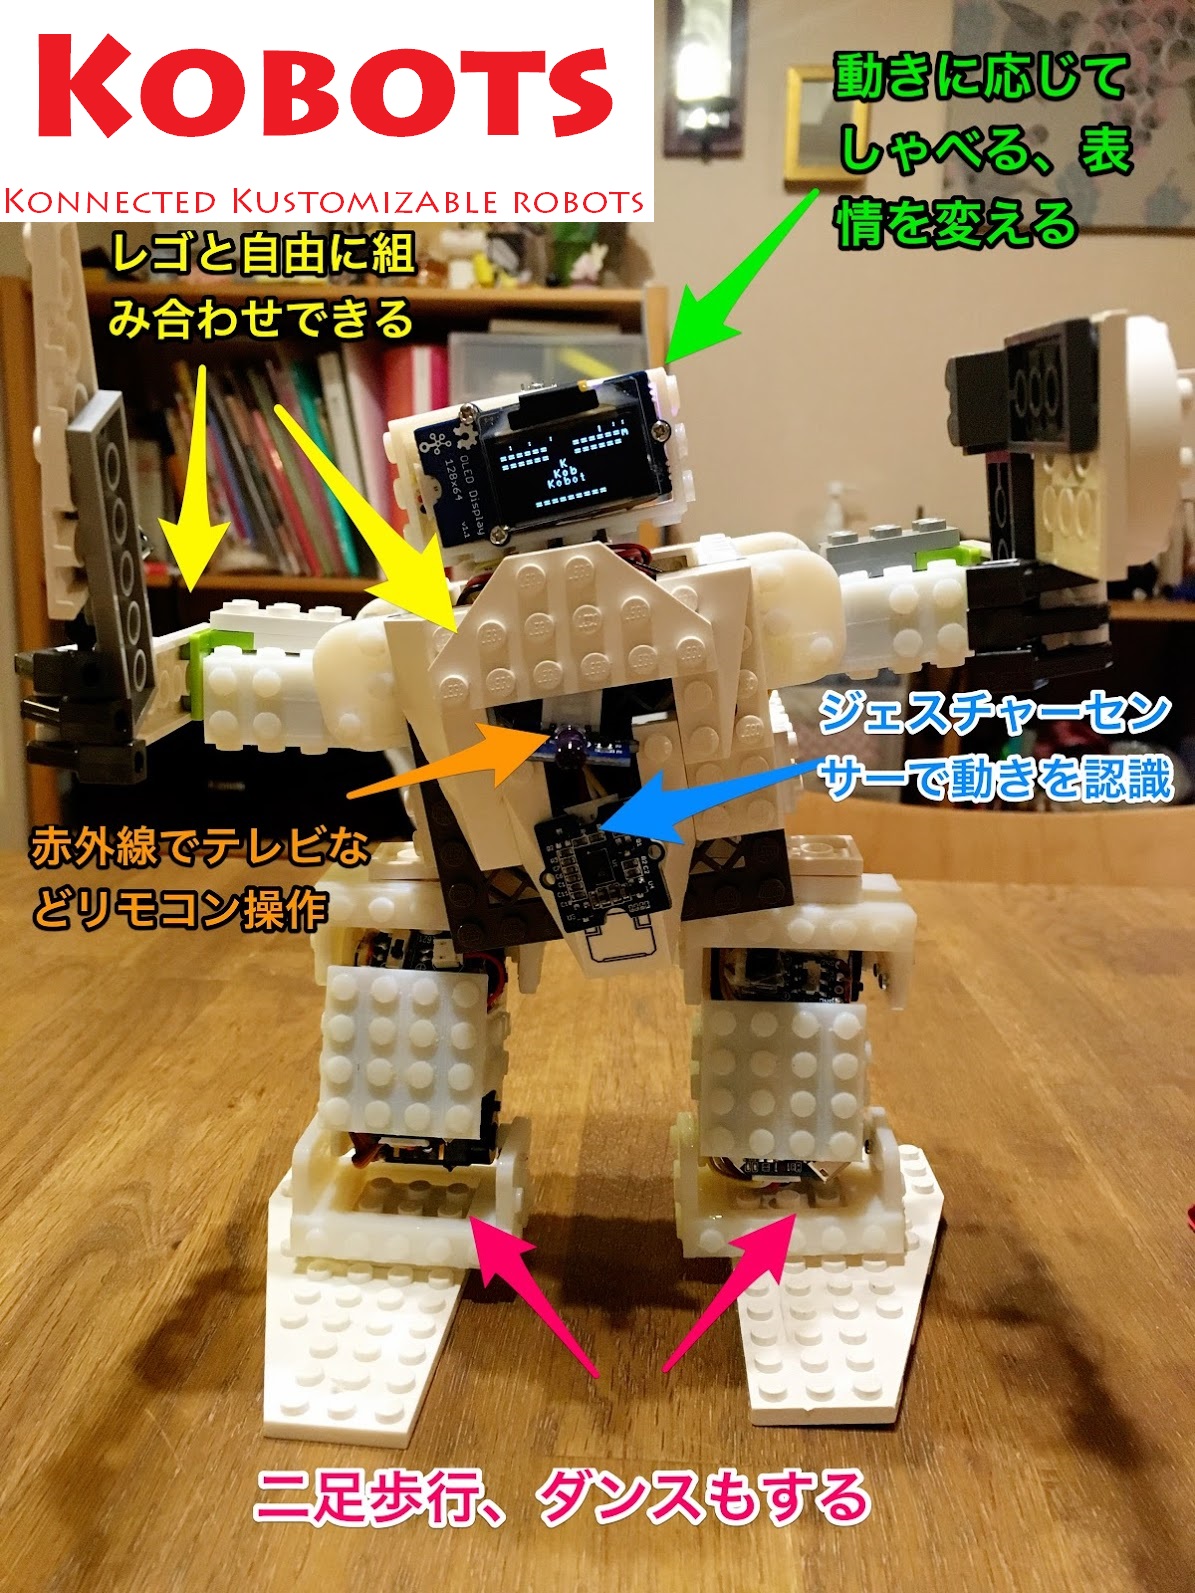 Kobots コネクト・カスタマイズ・ロボット
-
Proto lovers ♥


 Facebookに投稿する
 X(Twitter)に投稿する